

Apa Pengaruh Latensi Jaringan terhadap Kendali Robot Jarak Jauh?
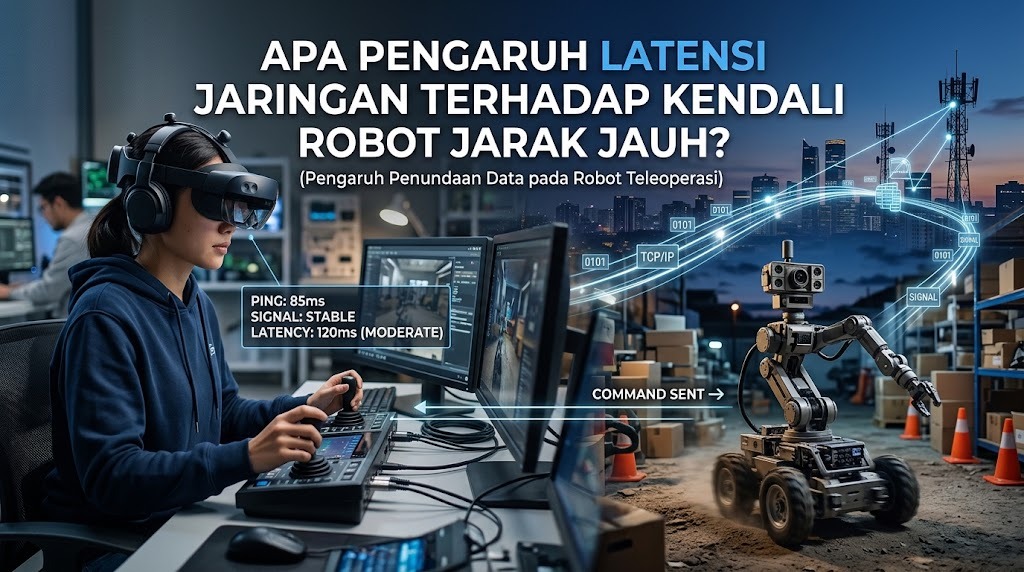
Robot jarak jauh memungkinkan operator mengendalikan mesin dari lokasi berbeda melalui jaringan komunikasi. Teknologi ini digunakan dalam operasi industri, eksplorasi bawah air, pemeriksaan area berbahaya, dan berbagai kegiatan lainnya. Namun, keberhasilan pengendalian sangat dipengaruhi oleh latensi jaringan, yaitu waktu yang dibutuhkan data untuk berpindah dari pengirim ke penerima. Latensi yang tinggi dapat membuat respons robot terlambat sehingga gerakannya sulit dikendalikan secara tepat.
PENGERTIAN LATENSI JARINGAN
Latensi jaringan adalah jeda waktu antara pengiriman data dan penerimaannya melalui jaringan. Dalam kendali robot jarak jauh, jeda ini dapat terjadi ketika perintah dikirim dari operator menuju robot atau ketika data sensor dikirim kembali ke operator. Latensi biasanya diukur dalam milidetik atau milliseconds (ms). Semakin tinggi latensi, semakin lama operator harus menunggu respons sistem. Kondisi tersebut dapat memengaruhi ketepatan pengambilan keputusan selama operasi berlangsung.
PENYEBAB LATENSI PADA ROBOT JARAK JAUH
Latensi dapat dipengaruhi oleh kualitas koneksi internet, jarak komunikasi, dan kepadatan lalu lintas jaringan. Jaringan yang mengalami gangguan atau kehilangan paket data juga dapat memperlambat pertukaran informasi. Selain itu, proses pengolahan data pada komputer pengendali dan perangkat robot dapat menambah waktu respons. Pengiriman video beresolusi tinggi juga membutuhkan kapasitas jaringan yang memadai. Karena itu, kestabilan jaringan dan efisiensi pemrosesan menjadi faktor penting dalam sistem kendali jarak jauh.
PENGARUH TERHADAP KECEPATAN RESPONS ROBOT
Latensi yang tinggi membuat robot merespons perintah lebih lambat daripada yang diharapkan operator. Ketika operator memberikan perintah untuk berhenti atau mengubah arah, robot mungkin masih bergerak sebelum menerima instruksi tersebut. Keterlambatan ini dapat mengurangi ketepatan gerakan, terutama pada tugas yang membutuhkan respons cepat. Robot yang bergerak di ruang sempit juga berisiko menabrak objek jika operator terlambat mengetahui kondisi di sekitarnya. Oleh sebab itu, latensi rendah sangat penting untuk operasi yang membutuhkan kendali responsif.
DAMPAK TERHADAP AKURASI DAN KESELAMATAN
Latensi dapat menyebabkan perbedaan antara kondisi robot yang dilihat operator dan kondisi robot yang sebenarnya. Misalnya, gambar kamera yang terlambat diterima dapat membuat operator tidak menyadari adanya rintangan di depan robot. Akibatnya, perintah yang diberikan mungkin tidak lagi sesuai dengan situasi terkini. Dalam lingkungan berbahaya, keterlambatan tersebut dapat meningkatkan risiko tabrakan atau kerusakan peralatan. Sistem kendali perlu memiliki mekanisme keselamatan untuk menghadapi keterlambatan dan hilangnya komunikasi.
PENGARUH TERHADAP UMPAN BALIK SENSOR
Robot jarak jauh biasanya mengirimkan informasi dari kamera, sensor jarak, dan sensor posisi kepada operator. Data tersebut membantu operator memahami keadaan robot dan menentukan tindakan berikutnya. Jika data terlambat diterima, operator mungkin mengambil keputusan berdasarkan informasi yang sudah tidak sesuai dengan kondisi terbaru. Hal ini dapat mengganggu proses kendali umpan balik. Pengiriman data sensor yang efisien dan pengolahan informasi secara lokal dapat membantu mengurangi dampak latensi.
CARA MENGURANGI DAMPAK LATENSI
Dampak latensi dapat dikurangi dengan menggunakan jaringan yang stabil dan memiliki kapasitas sesuai kebutuhan sistem. Pengembang juga dapat mengurangi ukuran data yang dikirim tanpa menghilangkan informasi penting. Untuk tugas tertentu, robot dapat menjalankan fungsi keselamatan secara otomatis ketika koneksi terganggu. Pemrosesan lokal memungkinkan robot merespons sensor penting tanpa selalu menunggu perintah dari operator. Selain itu, pengujian latensi dalam kondisi nyata diperlukan untuk mengetahui batas operasi yang aman.
PENERAPAN DALAM BERBAGAI BIDANG
Pada industri, latensi memengaruhi ketepatan pengendalian robot yang digunakan untuk menangani benda dari jarak jauh. Dalam eksplorasi bawah air, keterlambatan video dan perintah dapat menyulitkan operator mengarahkan robot di sekitar objek. Pada bidang medis, sistem robotik jarak jauh memerlukan komunikasi yang sangat andal karena keterlambatan dapat memengaruhi koordinasi tindakan. Robot penjelajah di area berbahaya juga membutuhkan mekanisme otomatis untuk menghindari rintangan saat komunikasi melambat. Setiap penerapan memerlukan batas latensi dan prosedur keselamatan yang disesuaikan dengan tingkat risikonya.
KESIMPULAN
Latensi jaringan memengaruhi kecepatan respons, ketepatan gerakan, dan keselamatan robot jarak jauh. Semakin besar keterlambatan data, semakin sulit operator mengendalikan robot berdasarkan kondisi terkini. Gangguan ini dapat dikurangi melalui jaringan yang stabil, pengiriman data yang efisien, dan pemrosesan lokal pada robot. Sistem keselamatan otomatis juga penting untuk mengantisipasi kehilangan komunikasi. Dengan pengelolaan latensi yang tepat, pengendalian robot jarak jauh dapat berlangsung lebih responsif dan andal.
Recent Posts

Bagaimana Sistem SKS pada Program Kuliah... 22.11.2026/47 View

How Does Technology Make Daily Evaluation... 21.11.2026/75 View

Apa Strategi Menghadapi Kesenjangan antara Kompetensi... 21.11.2026/77 View

Mengapa Inventaris Aset Penting bagi Kelancaran... 21.11.2026/73 View

When Should Musicians Join a Record... 21.11.2026/77 View
