

Apa Perbedaan Robot Biomimetik dan Robot Konvensional?
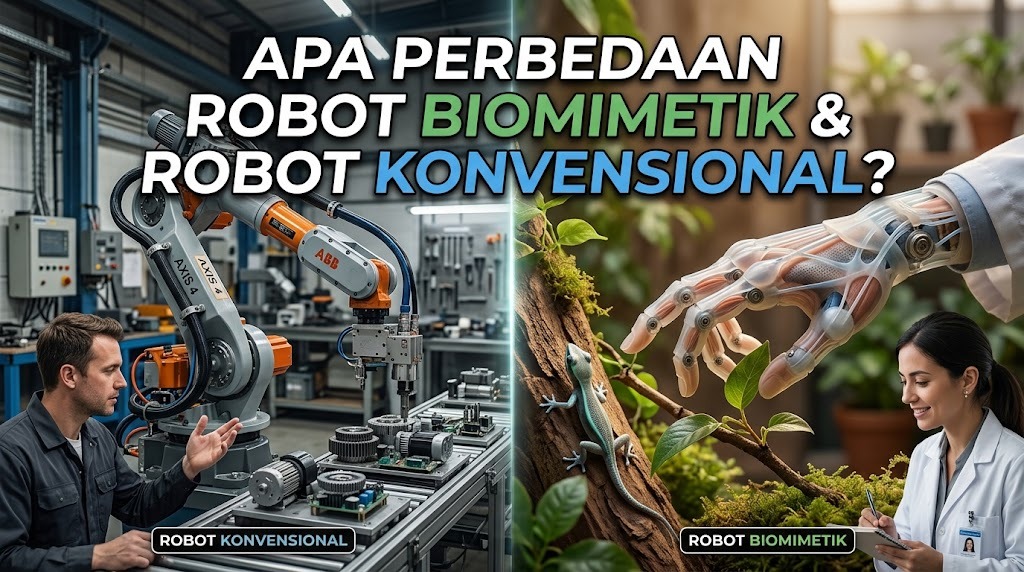
Perkembangan teknologi robotika menghasilkan berbagai jenis robot dengan desain dan cara kerja yang berbeda. Dua jenis yang sering dibahas adalah robot biomimetik dan robot konvensional. Robot biomimetik dirancang dengan meniru struktur, gerakan, atau mekanisme yang ditemukan pada makhluk hidup, sedangkan robot konvensional umumnya menggunakan desain mekanis yang dibuat berdasarkan kebutuhan tugas tertentu. Keduanya dapat digunakan dalam industri, penelitian, pendidikan, dan berbagai bidang lainnya. Memahami perbedaannya membantu kita mengetahui bagaimana inspirasi dari alam dapat diterapkan dalam pengembangan teknologi.
PENGERTIAN ROBOT BIOMIMETIK
Robot biomimetik adalah robot yang desain atau mekanisme kerjanya terinspirasi dari sistem biologis. Kata biomimetik merujuk pada pendekatan yang meniru prinsip atau karakteristik alam untuk menyelesaikan masalah teknis. Contohnya adalah robot berkaki banyak yang meniru gerakan serangga, robot ikan yang meniru cara ikan berenang, dan robot yang terinspirasi dari kemampuan mencengkeram kaki tokek. Desain tersebut dapat membantu robot bergerak atau beradaptasi pada kondisi tertentu. Namun, tidak semua robot biomimetik meniru makhluk hidup secara keseluruhan karena sebagian hanya mengadaptasi satu karakteristik biologis.
PENGERTIAN ROBOT KONVENSIONAL
Robot konvensional adalah istilah umum untuk robot yang menggunakan rancangan mekanis dan sistem kendali sesuai kebutuhan tugasnya. Contohnya adalah lengan robot industri yang digunakan untuk mengelas, memindahkan benda, atau merakit produk. Robot jenis ini biasanya memiliki struktur yang dirancang agar gerakannya terukur, berulang, dan sesuai dengan area kerja. Sistemnya dapat menggunakan motor, sensor, pengendali, serta program komputer untuk menjalankan instruksi. Berbeda dari robot biomimetik, desain robot konvensional tidak harus mengambil inspirasi langsung dari bentuk atau mekanisme makhluk hidup.
PERBEDAAN DESAIN DAN STRUKTUR
Perbedaan utama kedua jenis robot dapat dilihat dari pendekatan desainnya. Robot biomimetik mengambil inspirasi dari anatomi, gerakan, atau kemampuan organisme, seperti bentuk sirip ikan atau struktur kaki serangga. Sebaliknya, robot konvensional umumnya dirancang menggunakan struktur mekanis yang disesuaikan dengan kebutuhan operasional. Lengan robot industri, misalnya, dapat menggunakan beberapa sendi mekanis untuk mencapai posisi tertentu secara presisi. Meskipun demikian, batas antara keduanya tidak selalu mutlak karena robot konvensional juga dapat mengadopsi prinsip biologis dalam desain tertentu.
PERBEDAAN CARA BERGERAK DAN BERADAPTASI
Robot biomimetik dapat menggunakan mekanisme gerak yang menyerupai makhluk hidup untuk menghadapi lingkungan yang menantang. Robot yang meniru ikan dapat bergerak di air menggunakan gerakan ekor atau sirip, sedangkan robot berkaki serangga dapat dirancang untuk melewati permukaan yang tidak rata. Robot konvensional sering menggunakan roda, roda rantai, atau sambungan mekanis yang gerakannya dikendalikan berdasarkan program. Mekanisme tersebut dapat memberikan kestabilan dan kontrol yang baik dalam lingkungan kerja yang telah ditentukan. Pilihan sistem gerak bergantung pada tujuan robot, kondisi lingkungan, serta tingkat presisi yang dibutuhkan.
PERBEDAAN KELEBIHAN DAN KETERBATASAN
Robot biomimetik berpotensi memiliki keunggulan ketika menghadapi kondisi yang membutuhkan gerakan fleksibel atau adaptasi terhadap lingkungan. Namun, meniru mekanisme biologis dapat membuat desain dan sistem kendalinya lebih rumit. Robot konvensional sering lebih mudah dioptimalkan untuk tugas tertentu yang memiliki pola kerja jelas dan berulang. Meski begitu, robot konvensional juga dapat mengalami keterbatasan ketika menghadapi medan atau situasi yang tidak sesuai dengan rancangan awalnya. Karena itu, tidak ada satu jenis robot yang selalu lebih unggul dalam semua kondisi.
CONTOH PENERAPAN DALAM KEHIDUPAN NYATA
Robot biomimetik dapat digunakan dalam penelitian bawah air, eksplorasi lingkungan sulit dijangkau, dan pengembangan sistem gerak yang fleksibel. Contohnya adalah robot ikan yang membantu peneliti mempelajari lingkungan perairan dengan gerakan menyerupai ikan. Sementara itu, robot konvensional banyak digunakan di pabrik untuk pengelasan, pengemasan, perakitan, dan pemindahan barang. Penggunaan robot konvensional pada tugas berulang membantu meningkatkan konsistensi proses produksi. Kedua pendekatan tersebut juga dapat digabungkan ketika suatu proyek membutuhkan struktur mekanis yang presisi sekaligus mekanisme gerak yang terinspirasi dari alam.
FAKTOR DALAM MEMILIH JENIS ROBOT
Pemilihan robot harus mempertimbangkan tujuan penggunaan, kondisi lingkungan, biaya pengembangan, dan kebutuhan perawatan. Robot biomimetik dapat dipertimbangkan ketika prinsip biologis menawarkan solusi terhadap tantangan gerakan atau interaksi dengan lingkungan. Robot konvensional dapat menjadi pilihan ketika tugas membutuhkan gerakan terukur dan berulang dalam kondisi yang relatif terkendali. Pengembang juga perlu memperhitungkan kemampuan sensor, sistem kendali, konsumsi energi, dan keselamatan operasional. Dengan menilai faktor-faktor tersebut, jenis robot dapat dipilih berdasarkan kebutuhan nyata, bukan hanya bentuk atau kecanggihan teknologinya.
KESIMPULAN
Perbedaan robot biomimetik dan robot konvensional terutama terletak pada pendekatan desain serta inspirasi mekanisme kerjanya. Robot biomimetik mengadaptasi prinsip dari makhluk hidup, sedangkan robot konvensional umumnya dirancang berdasarkan kebutuhan tugas dan struktur mekanis tertentu. Robot biomimetik dapat bermanfaat untuk menghadapi lingkungan yang menantang, sementara robot konvensional banyak digunakan dalam pekerjaan industri yang terukur dan berulang. Keduanya memiliki kelebihan dan keterbatasan sesuai konteks penerapannya. Dengan memahami perbedaan tersebut, pengembangan robot dapat diarahkan pada solusi yang paling sesuai dengan tujuan dan kondisi penggunaannya.
Recent Posts

Bagaimana Sistem SKS pada Program Kuliah... 22.11.2026/47 View

How Does Technology Make Daily Evaluation... 21.11.2026/75 View

Apa Strategi Menghadapi Kesenjangan antara Kompetensi... 21.11.2026/76 View

Mengapa Inventaris Aset Penting bagi Kelancaran... 21.11.2026/73 View

When Should Musicians Join a Record... 21.11.2026/77 View
