

Bagaimana Teknologi Haptik Meningkatkan Kendali Robot Jarak Jauh?
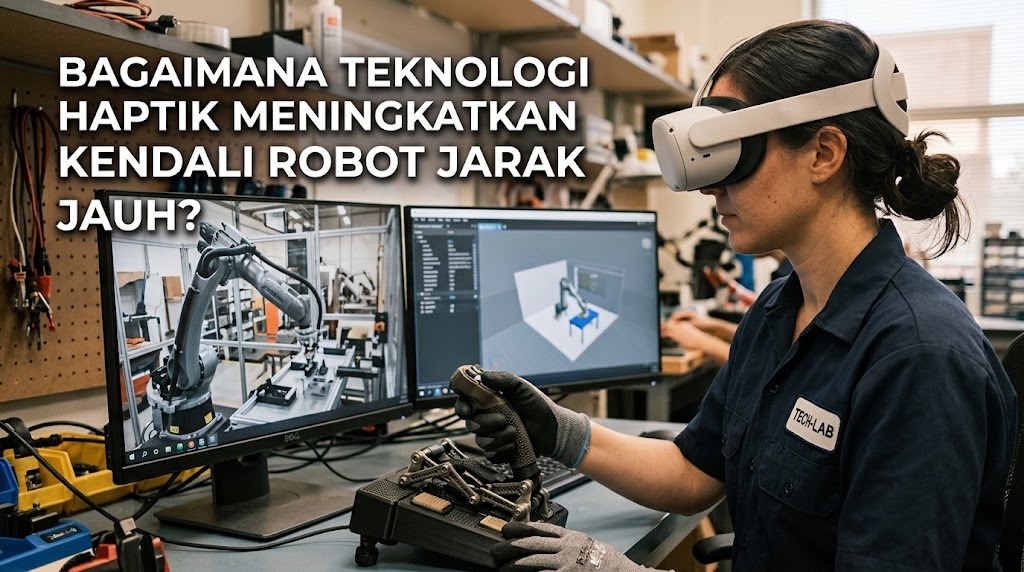
Pengendalian robot jarak jauh memungkinkan manusia mengoperasikan robot tanpa harus berada langsung di lokasi kerjanya. Teknologi ini digunakan dalam bidang kesehatan, industri, eksplorasi bawah laut, dan penanganan lingkungan berbahaya. Namun, operator sering kesulitan memperkirakan tekanan, sentuhan, atau hambatan yang dialami robot hanya melalui kamera. Untuk mengatasi masalah tersebut, teknologi haptik menghadirkan umpan balik berupa sensasi sentuhan yang membantu operator memahami interaksi robot dengan lingkungan secara lebih baik.
PENGERTIAN TEKNOLOGI HAPTIK PADA ROBOT
Teknologi haptik merupakan teknologi yang menyampaikan informasi melalui sensasi sentuhan, seperti getaran, tekanan, atau gaya. Dalam sistem robot jarak jauh, sensor pada robot mengumpulkan informasi mengenai kontak atau gaya yang terjadi ketika robot berinteraksi dengan objek. Informasi tersebut kemudian diteruskan ke perangkat haptik yang digunakan operator, seperti sarung tangan khusus atau pengendali dengan umpan balik gaya. Operator dapat merasakan respons tertentu tanpa menyentuh objek secara langsung. Dengan demikian, umpan balik haptik membantu menjembatani interaksi antara manusia dan robot.
MEMBANTU OPERATOR MERASAKAN TEKANAN
Ketika robot memegang atau menyentuh suatu objek, sensor gaya dapat mengukur besarnya tekanan yang terjadi. Informasi ini dapat diterjemahkan menjadi sensasi pada perangkat haptik yang digunakan operator. Melalui umpan balik tersebut, operator dapat memperkirakan apakah genggaman robot terlalu kuat atau terlalu lemah. Kemampuan ini penting ketika menangani benda rapuh yang berisiko rusak akibat tekanan berlebihan. Teknologi haptik membantu meningkatkan ketepatan pengendalian robot saat melakukan tugas yang membutuhkan sentuhan terukur.
MENINGKATKAN KETELITIAN GERAKAN ROBOT
Pengendalian robot jarak jauh sering membutuhkan gerakan yang presisi, terutama ketika robot bekerja di ruang sempit atau menangani objek kecil. Umpan balik haptik memberikan informasi tambahan mengenai kontak dan hambatan yang tidak selalu terlihat melalui kamera. Operator dapat menyesuaikan gerakan berdasarkan sensasi tersebut agar tindakan robot lebih terkendali. Contohnya, pada sistem robotik tertentu, umpan balik gaya dapat membantu operator saat memasukkan komponen ke bagian mesin yang memiliki toleransi sempit. Informasi sentuhan ini melengkapi penglihatan dan membantu mengurangi kesalahan gerakan.
MENDUKUNG OPERASI DI LINGKUNGAN BERBAHAYA
Robot jarak jauh sering digunakan untuk menjalankan tugas di lokasi yang berisiko bagi manusia, seperti area dengan bahan berbahaya atau lingkungan bawah laut. Operator dapat mengendalikan robot dari tempat yang lebih aman sambil menerima informasi mengenai kontak robot dengan objek. Umpan balik haptik membantu operator memperkirakan hambatan atau tekanan selama melakukan tugas tertentu. Informasi tersebut dapat mendukung keputusan yang lebih hati-hati ketika robot berinteraksi dengan peralatan atau benda di lokasi kerja. Namun, keselamatan tetap bergantung pada desain robot, sensor, sistem komunikasi, dan prosedur operasi yang digunakan.
PENERAPAN HAPTIK DALAM BIDANG KESEHATAN
Teknologi haptik digunakan pada sejumlah sistem robotik medis untuk membantu dokter melakukan tindakan dengan kendali yang lebih terukur. Dalam simulasi bedah, perangkat haptik dapat memberikan sensasi gaya ketika pengguna menyentuh jaringan virtual. Pada sistem tertentu, umpan balik gaya juga dapat membantu dokter memahami interaksi antara instrumen robotik dan jaringan selama prosedur. Teknologi ini mendukung pelatihan keterampilan serta pengembangan sistem bedah berbantuan robot. Meskipun demikian, manfaatnya bergantung pada rancangan perangkat dan jenis prosedur, serta tidak menggantikan keahlian tenaga medis.
TANTANGAN PENERAPAN TEKNOLOGI HAPTIK
Salah satu tantangan utama adalah keterlambatan komunikasi antara robot dan perangkat yang digunakan operator. Jika informasi gaya terlambat diterima, sensasi yang dirasakan operator mungkin tidak sesuai dengan kondisi robot saat itu. Sensor yang kurang akurat juga dapat menghasilkan umpan balik yang menyesatkan. Selain itu, perangkat haptik membutuhkan desain yang nyaman, respons yang stabil, dan kalibrasi yang tepat. Karena itu, pengujian sistem haptik diperlukan untuk memastikan informasi sentuhan dapat disampaikan secara konsisten dan sesuai kebutuhan tugas.
PERKEMBANGAN HAPTIK DALAM SISTEM ROBOT JARAK JAUH
Pengembangan teknologi haptik terus diarahkan untuk menghasilkan sensasi sentuhan yang lebih alami dan responsif. Perangkat yang lebih ringan dan ergonomis dapat membantu operator mengendalikan robot dalam waktu lebih lama dengan kenyamanan yang lebih baik. Integrasi dengan kecerdasan buatan juga berpotensi membantu sistem mengenali pola kontak dan memberikan informasi tambahan kepada operator. Selain itu, peningkatan sensor dan komunikasi dapat memperbaiki kualitas umpan balik yang diterima. Walaupun demikian, penerapannya tetap memerlukan evaluasi terhadap biaya, ketepatan, dan kebutuhan setiap jenis operasi.
KESIMPULAN
Teknologi haptik meningkatkan kendali robot jarak jauh dengan memberikan umpan balik berupa sensasi sentuhan, tekanan, atau gaya kepada operator. Informasi ini membantu pengguna memperkirakan kondisi kontak, mengendalikan genggaman, dan melakukan gerakan yang lebih presisi. Penerapannya dapat mendukung pekerjaan di bidang kesehatan, industri, serta lingkungan berbahaya. Namun, keterlambatan komunikasi, ketepatan sensor, dan kenyamanan perangkat tetap menjadi tantangan yang perlu diatasi. Dengan pengembangan dan pengujian yang tepat, teknologi haptik dapat membuat pengendalian robot jarak jauh lebih informatif, terukur, dan efektif.
Recent Posts

Bagaimana Sistem SKS pada Program Kuliah... 22.11.2026/47 View

How Does Technology Make Daily Evaluation... 21.11.2026/75 View

Apa Strategi Menghadapi Kesenjangan antara Kompetensi... 21.11.2026/77 View

Mengapa Inventaris Aset Penting bagi Kelancaran... 21.11.2026/73 View

When Should Musicians Join a Record... 21.11.2026/77 View
