

Mengapa Mekanisme Gripper Menentukan Keberhasilan Pemindahan Benda?
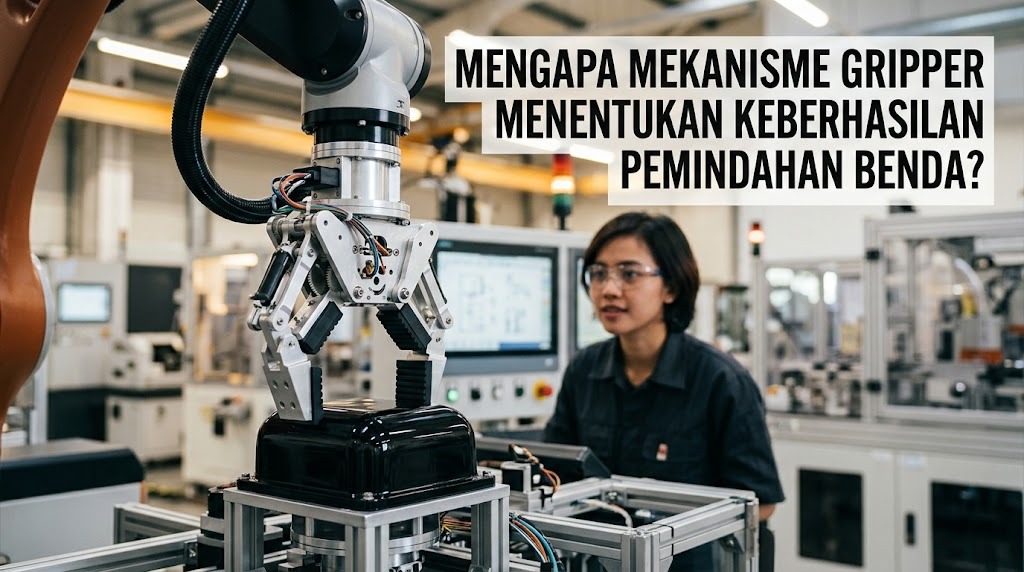
Gripper merupakan komponen robot yang berfungsi untuk memegang, menjepit, dan melepaskan benda selama proses pemindahan. Komponen ini banyak digunakan pada robot industri, sistem pengemasan, pergudangan, dan lini produksi otomatis. Keberhasilan pemindahan benda tidak hanya bergantung pada gerakan lengan robot, tetapi juga pada kemampuan gripper mencengkeram objek dengan tepat. Mekanisme gripper yang sesuai membantu mencegah benda terjatuh, tergelincir, atau mengalami kerusakan selama proses berlangsung.
FUNGSI GRIPPER DALAM SISTEM ROBOT
Gripper berperan sebagai alat yang menghubungkan gerakan robot dengan objek yang akan dipindahkan. Komponen ini harus mampu memegang benda saat robot mengangkat, menggeser, dan menempatkannya pada posisi tujuan. Gripper juga perlu melepaskan benda secara terkontrol setelah pemindahan selesai. Jika cengkeramannya tidak stabil, gerakan lengan robot yang akurat sekalipun belum tentu menghasilkan pemindahan yang berhasil. Oleh karena itu, gripper menjadi bagian penting dalam sistem manipulasi robot.
JENIS MEKANISME GRIPPER
Gripper memiliki beberapa jenis mekanisme yang disesuaikan dengan karakteristik benda. Gripper mekanis menggunakan rahang untuk menjepit objek, sedangkan gripper vakum memanfaatkan tekanan udara untuk menahan permukaan benda. Ada pula gripper magnetik yang digunakan untuk mengambil material tertentu yang bersifat magnetis. Setiap mekanisme memiliki kelebihan dan keterbatasan dalam hal daya cengkeram, bentuk objek, dan kondisi lingkungan. Pemilihan jenis gripper harus mempertimbangkan kebutuhan pemindahan secara menyeluruh.
PENGARUH DAYA CENGKERAM TERHADAP KEAMANAN
Daya cengkeram menentukan seberapa kuat gripper mampu menahan benda selama bergerak. Jika gaya cengkeram terlalu kecil, benda dapat tergelincir atau terjatuh ketika robot berakselerasi. Sebaliknya, gaya yang terlalu besar dapat merusak benda yang rapuh, seperti kemasan tipis atau komponen plastik. Karena itu, gaya cengkeram perlu disesuaikan dengan berat, bahan, dan bentuk objek. Pengaturan yang tepat membantu menjaga keamanan benda sekaligus kestabilan proses pemindahan.
KESESUAIAN GRIPPER DENGAN BENTUK BENDA
Bentuk dan ukuran benda memengaruhi kemampuan gripper untuk memegangnya dengan stabil. Benda berbentuk tidak beraturan membutuhkan desain rahang atau permukaan kontak yang mampu menyesuaikan bentuknya. Sementara itu, objek tipis dan datar mungkin lebih mudah diambil menggunakan gripper vakum jika permukaannya sesuai. Material benda juga perlu diperhatikan karena permukaan licin dapat mengurangi gesekan. Dengan memilih gripper yang sesuai, risiko kegagalan saat mengambil dan meletakkan benda dapat dikurangi.
PENGARUH KECEPATAN GERAK ROBOT
Kecepatan dan percepatan robot dapat memengaruhi kestabilan benda yang sedang dipegang. Gerakan yang terlalu cepat dapat menimbulkan gaya tambahan sehingga benda bergeser atau terlepas dari gripper. Gerakan mendadak juga dapat menyebabkan getaran yang mengganggu ketepatan penempatan. Oleh sebab itu, pengaturan gerakan robot harus disesuaikan dengan kemampuan gripper dan karakteristik objek. Koordinasi antara gripper dan lengan robot membantu menghasilkan pemindahan yang lebih stabil.
SENSOR DAN KENDALI GRIPPER
Sensor dapat membantu robot memastikan apakah benda telah berhasil dicengkeram. Sensor tekanan, gaya, atau posisi rahang dapat memberikan informasi kepada pengendali mengenai kondisi gripper. Data tersebut memungkinkan sistem menyesuaikan gaya cengkeram atau menghentikan gerakan ketika terjadi kesalahan. Pada sistem yang lebih canggih, kamera juga dapat membantu menentukan posisi dan orientasi benda sebelum diambil. Penggunaan sensor dan kendali yang sesuai meningkatkan konsistensi proses pemindahan.
PENERAPAN GRIPPER DALAM INDUSTRI
Gripper digunakan dalam berbagai proses otomatis, seperti mengambil komponen elektronik, memindahkan produk ke kemasan, dan menyusun barang di gudang. Dalam industri makanan, gripper yang dirancang khusus dapat menangani produk dengan permukaan lunak agar tidak mudah rusak. Pada perakitan kendaraan, gripper membantu memegang komponen agar dapat ditempatkan secara tepat. Setiap aplikasi memerlukan desain dan pengaturan yang berbeda. Keberhasilan proses bergantung pada kesesuaian gripper dengan objek, kecepatan kerja, dan kondisi operasional.
KESIMPULAN
Mekanisme gripper menentukan keberhasilan pemindahan benda karena berpengaruh terhadap kekuatan cengkeraman, kestabilan, dan ketepatan penempatan. Gripper yang tidak sesuai dapat menyebabkan benda terjatuh, bergeser, atau mengalami kerusakan. Pemilihan mekanisme perlu mempertimbangkan bentuk, berat, material, serta kebutuhan operasional. Dukungan sensor dan pengaturan gerakan robot juga membantu meningkatkan keandalan proses. Dengan desain gripper yang tepat, pemindahan benda dapat berlangsung lebih aman, akurat, dan efisien.
Recent Posts

Bagaimana Sistem SKS pada Program Kuliah... 22.11.2026/47 View

How Does Technology Make Daily Evaluation... 21.11.2026/75 View

Apa Strategi Menghadapi Kesenjangan antara Kompetensi... 21.11.2026/77 View

Mengapa Inventaris Aset Penting bagi Kelancaran... 21.11.2026/73 View

When Should Musicians Join a Record... 21.11.2026/77 View
